2. 開発を始める#
ここでは、シミュレータのHSRで開発を行う方法について説明します。
2.1. シミュレータの起動#
以下を実行し、環境変数を設定してください。なお、
ROS_DOMAIN_IDは各自で設定してください。$ ros2 daemon stop $ export ROS_DOMAIN_ID=XXX $ source /opt/ros/<ROS_DISTRO>/setup.bash
以下を実行し、シミュレータを起動してください。
$ cd ~/hsr_ros2_ws/
$ source install/setup.bash
$ ros2 launch hsrb_gazebo_launch hsrb_apartment_no_objects_world.launch.py
注釈
シミュレータでは様々な環境を利用できます。
ros2 launch hsrb_gazebo_launchの後に「Tab」キーを2回押すことで、他のlaunchファイルを確認することができます。使用するHSRや環境に応じて選択してください。
また、提供されている環境に関しては こちら をご覧ください。
シミュレータが起動すると、GazeboとRVizの2つの画面が確認できます。
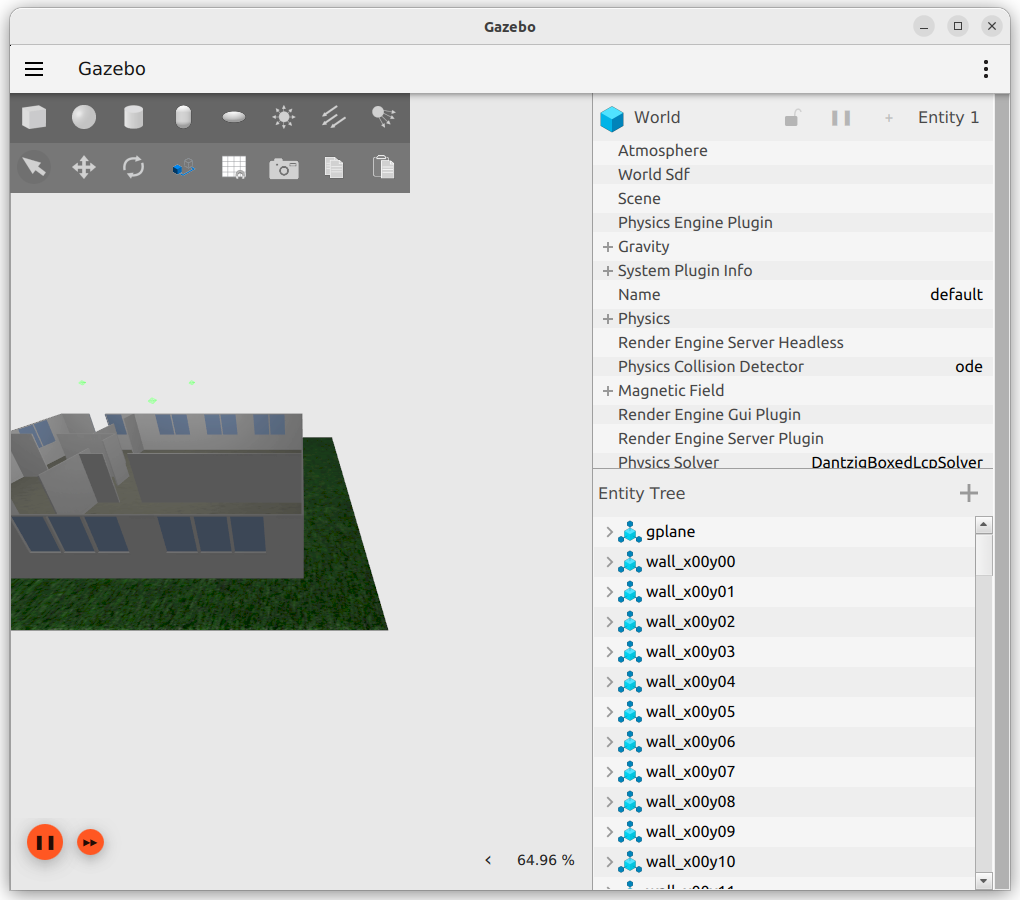
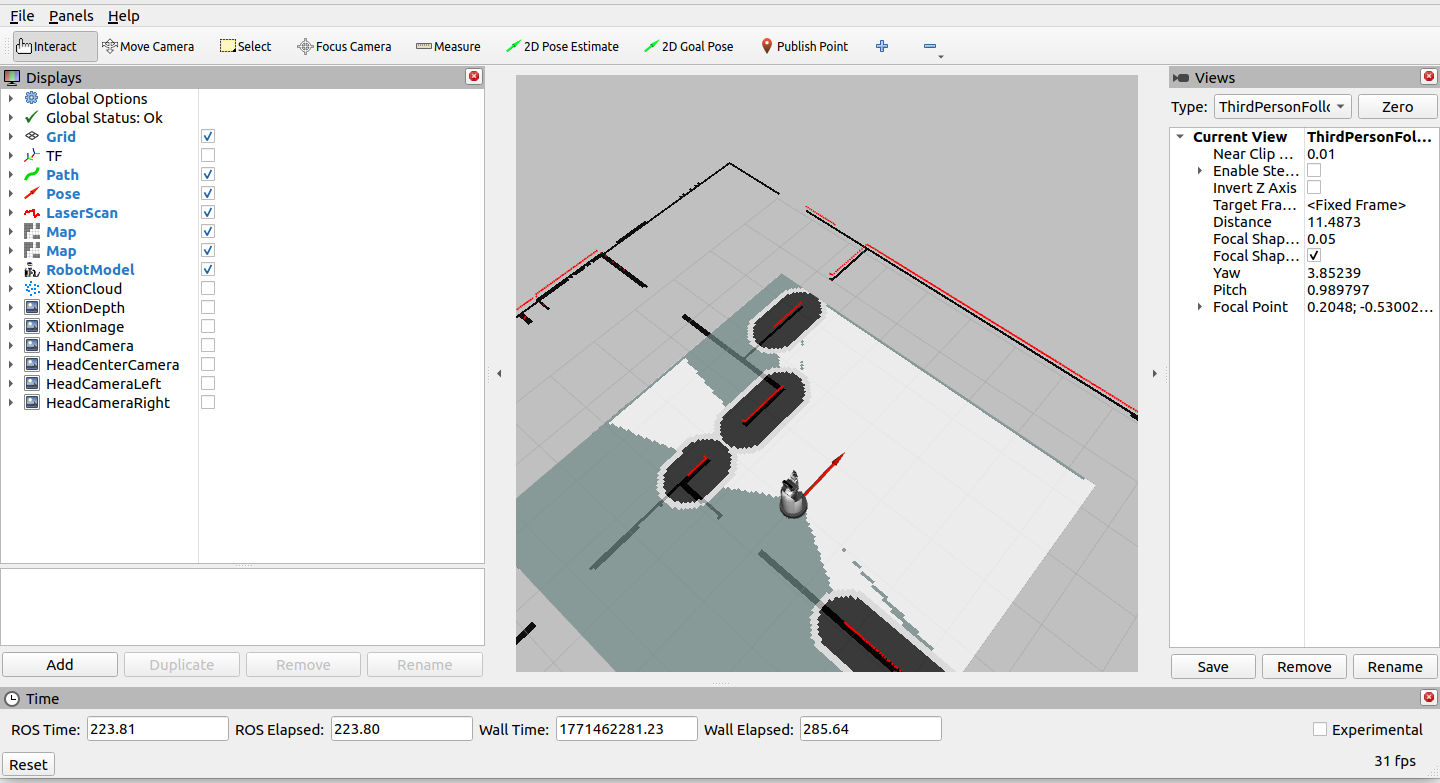
本節以降もシミュレータを起動したままお進みください。
次章では、Pythonインターフェースの使い方について説明します。