5.1. ナビゲーション#
RVizの Nav2 Goal ツールを使用することで、シミュレータ上のHSRを動作させることができます。
以下を実施してください。
以下を実行し、環境変数の設定を行います。
ROS_DOMAIN_IDは各自で設定してください。 なお、以降起動するターミナルでも同様に設定を行ってください。$ export ROS_DOMAIN_ID=XXX $ source /opt/ros/<ROS_DISTRO>/setup.bash
以下を実行し、Gazeboを起動してください。
$ cd ~/hsr_ros2_ws/
$ source install/setup.bash
$ ros2 launch hsrb_gazebo_launch hsrb_apartment_no_objects_world.launch.py use_navigation:=false rviz:=false
以下を実行し、ナビゲーションを起動してください。
$ cd ~/hsr_ros2_ws/
$ source install/setup.bash
$ ros2 launch hsrb_rosnav_config navigation_launch.py map:=src/tmc_database/tmc_potential_maps/maps/apartment/map.yaml use_sim_time:=true initial_orientation_xyzw:=[0,0,0,1]
以下を実行し、RVizを起動してください。
$ cd ~/hsr_ros2_ws/
$ source install/setup.bash
$ rviz2 -d src/hsrb_rosnav/hsrb_rosnav_config/rviz/hsr_navigation2.rviz
RVizを起動すると、以下のような画面が表示されます。
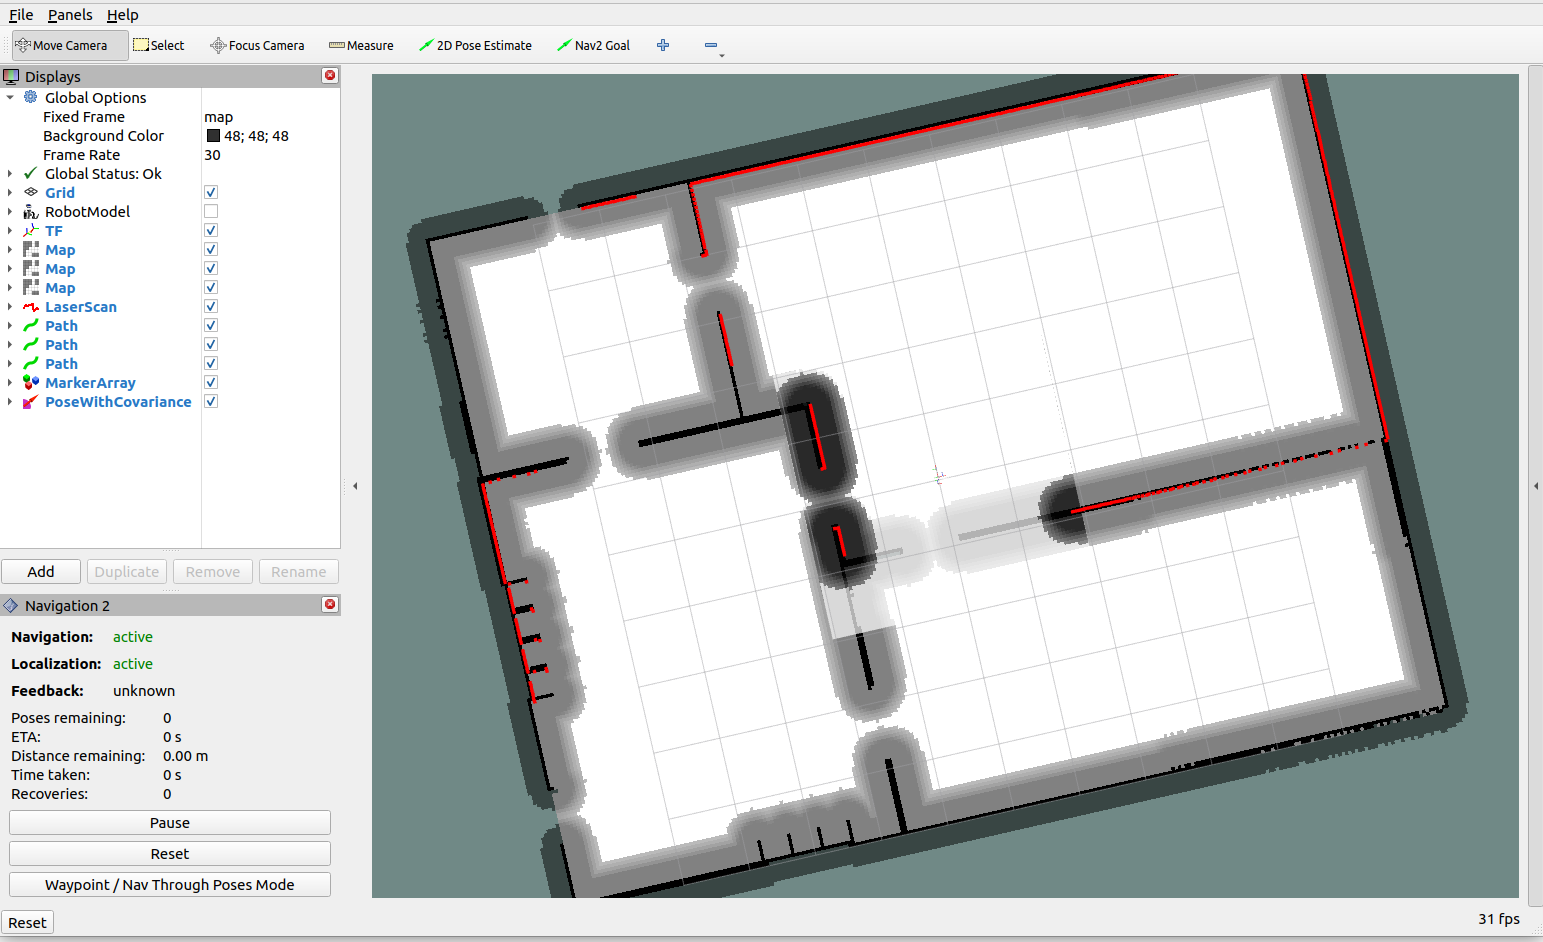
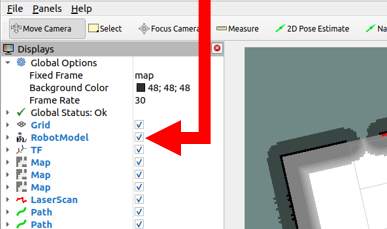
「RobotModel」にチェックを入れると、HSRが表示されます。
RViz画面の中央上部にある
Nav2 Goalを選択してください。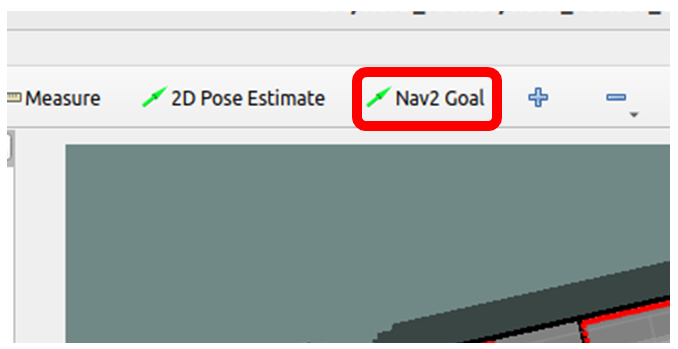
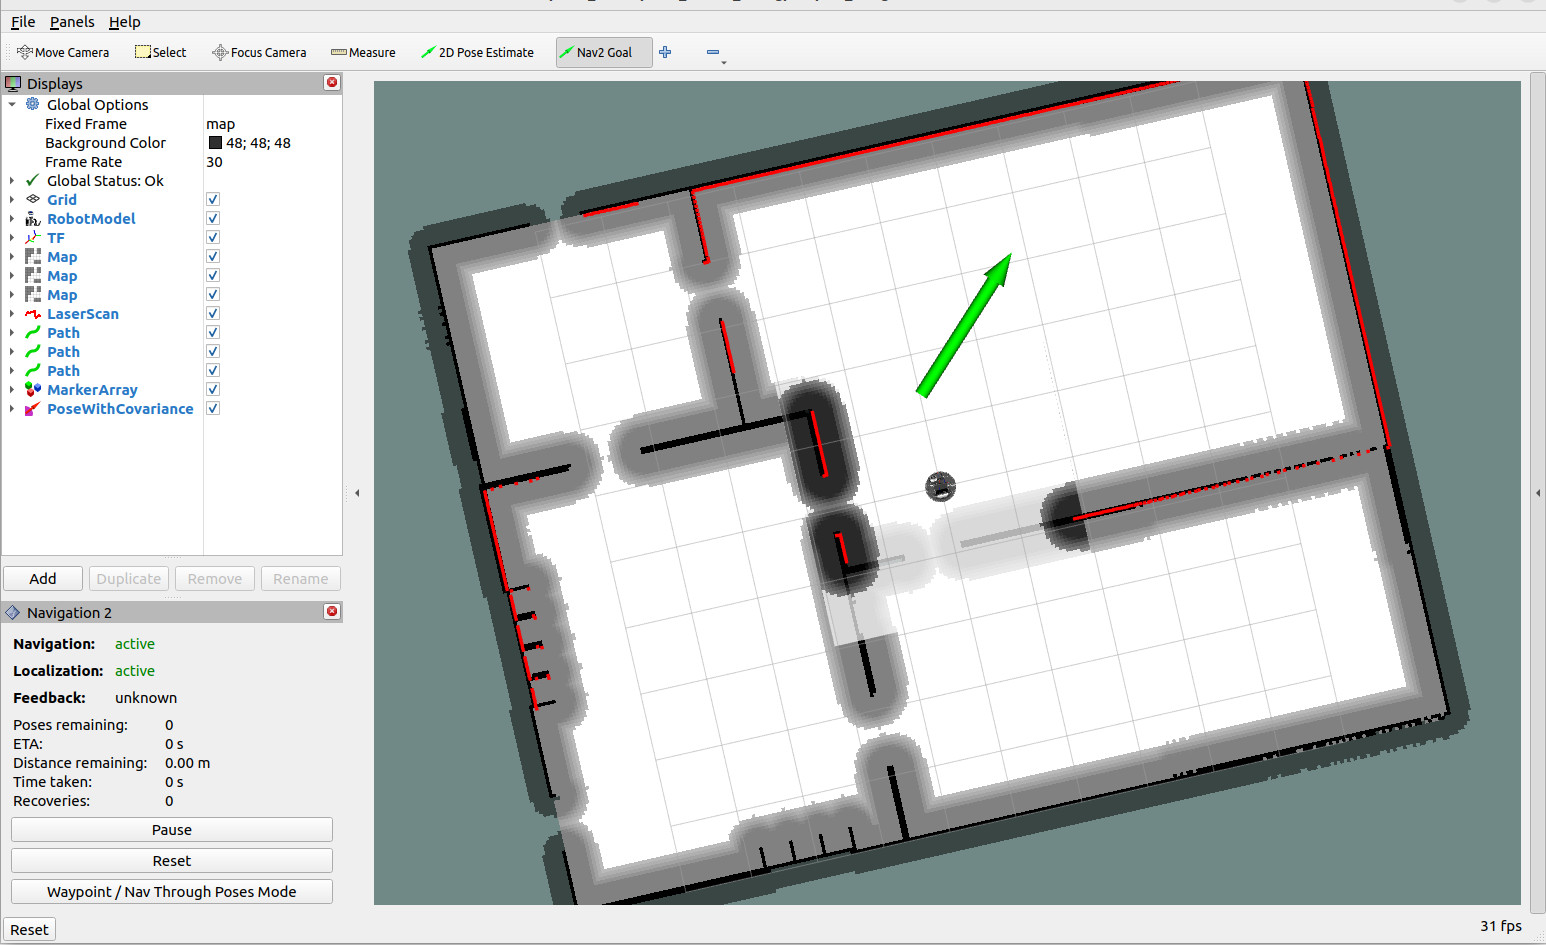
目標地点をクリックして、目標の向きへドラッグしてください。 緑の矢印が画面に表示され、シミュレータ上のHSRがその位置に移動します。